던전 크롤러 안개 영역(Fog of War)과 탐색 보상: 미탐험 타일의 기대치 수학적 설계
던전 크롤러에서 전장의 안개(Fog of War)와 미탐험 타일의 기대 가치(Expected Value)를 수식화하여 지루한 맵 전수 탐색(Full Clear)을 억제하고 전략적 리스크-리턴 동선을 유도하는 게임 디자인 가이드입니다.
핵심 요약
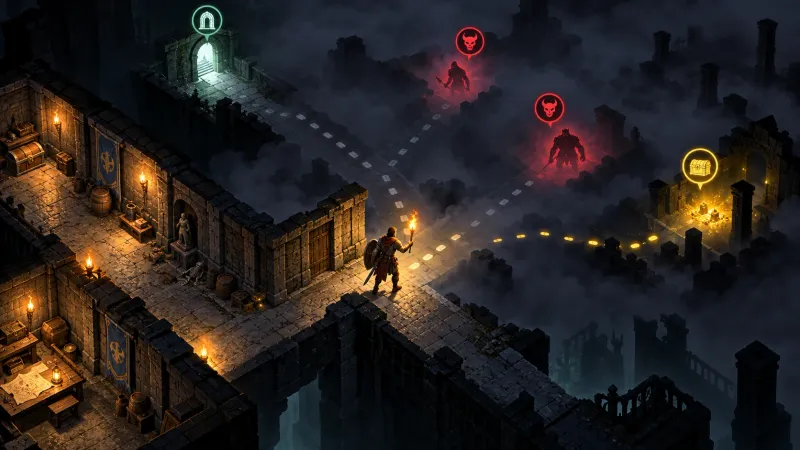
던전 크롤러에서 미탐험 영역(Fog of War) 탐색이 단순 노동(Full Clear)으로 변질되는 이유는 탐색 비용(시간·자원) 대비 미탐험 타일의 기대 가치(Expected Value)가 항상 양수(+EV)로 고정되어 있기 때문입니다. 이를 해결하려면 미탐험 타일 가치를 획득 가능한 보상 확률, 위치 정보의 가치, 이동 거리 감쇠, 잠재적 위협 비용을 결합한 수학적 모델로 정의하고 턴 제한·환경 단서(Breadcrumbs)·자원 소모율을 통해 타일의 기대치를 동적으로 변화시켜야 합니다.
왜 플레이어는 맵 구석구석을 의무적으로 뒤지게 되는가?
로그라이크나 던전 크롤러 장르를 개발할 때 가장 흔히 마주치는 밸런스 함정 중 하나는 전수 탐색 증후군(Full-Clearing Fatigue)입니다. 플레이어가 던전의 다음 층으로 가는 계단이나 출구를 이미 발견했음에도 불구하고 아직 밝혀지지 않은 안개 영역(Fog of War) 한 귀퉁이를 확인하기 위해 던전 전체를 되돌아가는 현상입니다.
이 현상은 플레이어의 탐욕 때문이 아니라 시스템 설계의 필연적인 결과입니다. 게임 내에서 다음 조건이 성립할 때 발생합니다:
- 미탐험 타일의 순 기대치가 항상 0보다 큼: 적을 모두 처치한 안전한 구역을 왕복하는 이동 비용(소모 턴, 배고픔 등)이 0에 가깝거나 무시할 수 있는 수준입니다.
- 정보의 완전한 비대칭성: 안개 너머에 전설 아이템이 있는지 잡동사니가 있는지 막다른 길인지에 대한 단서(Clue)가 전혀 없어 모든 미탐험 타일의 사전 확률 분포가 균일합니다.
- 난이도 인플레이션 압박: 후반 스테이지 클리어를 위해 맵의 모든 자원을 극대화(Min-Maxing)하지 않으면 생존하기 어렵도록 설계되어 있습니다.
결과적으로 플레이어는 탐색의 스릴 대신 지루한 맵 청소 작업을 강요받게 되며 게임의 템포(Pacing)는 급격히 저하됩니다.
미탐험 타일의 기대 가치(EV)를 어떻게 수식화할까?
플레이어가 특정 미탐험 타일 로 이동할지 결정하는 심리적 기저에는 기대 가치(Expected Value, EV) 연산이 존재합니다. 시스템 기획자는 이를 명시적인 수식 모델로 정립해야 합니다.
미탐험 타일 에 대한 탐색 기대 가치 는 다음과 같이 분해할 수 있습니다:
1. 세부 구성 요소 분석
| 변수 | 명칭 | 설명 및 모델링 기준 |
|---|---|---|
| 보상 기대치 | 형태로 획득 가능한 자원의 효용 | |
| 정보 기대치 | 출구, 보스룸, 상점 등 중요 목표물 위치를 특정함으로써 단축되는 미래 탐색 비용의 가치 | |
| 위협 비용 | 형태의 체력/생존 손실 기댓값 | |
| 도달 비용 | 현재 위치에서 타일까지의 거리 에 비례하는 턴 소모, 스태미나, 식량(Hunger), 버프 시간 감소 비용 |
플레이어가 이미 출구를 찾은 상태라면 출구 발견을 통한 정보 가치 는 으로 급락합니다. 이때 남은 안개 타일의 순 기대치는 오직 잔여 자원 보상과 이동 비용의 차이로 결정됩니다.
만약 이동 비용 계수 이 이라면 거리 가 아무리 멀어도 이 유지되므로 전수 탐색이 수학적으로 최적의 선택이 됩니다.
flowchart TD
    A["현재 위치 (출구 발견 완료)"] --> B{"미탐험 구역 잔여 여부"}
    B -- 없음 --> C["다음 층으로 진행"]
    B -- 있음 --> D["거리(d) 및 위험도 산출"]
    D --> E{"E(T) > 0 여부 평가"}
    E -- Yes : 이동비용 < 기대보상 --> F["되돌아가서 안개 제거"]
    E -- No : 이동비용 > 기대보상 --> C
지루한 전수 탐색을 막는 3단계 탐색 보상 설계법
플레이어에게 ‘모든 타일을 여는 것’보다 ‘적절한 시점에 포기하고 전진하는 것’이 더 매력적인 선택이 되도록 만드는 단계별 시스템 구축 절차입니다.
Step 1. 시각적 단서(Breadcrumbs)를 통한 사전 확률 차등화
모든 미탐험 타일의 확률을 균일하게 두지 않고 인접 타일이나 시야 경계선에 시각·청각적 힌트를 배치하여 정보의 엔트로피(불확실성)를 조절합니다.
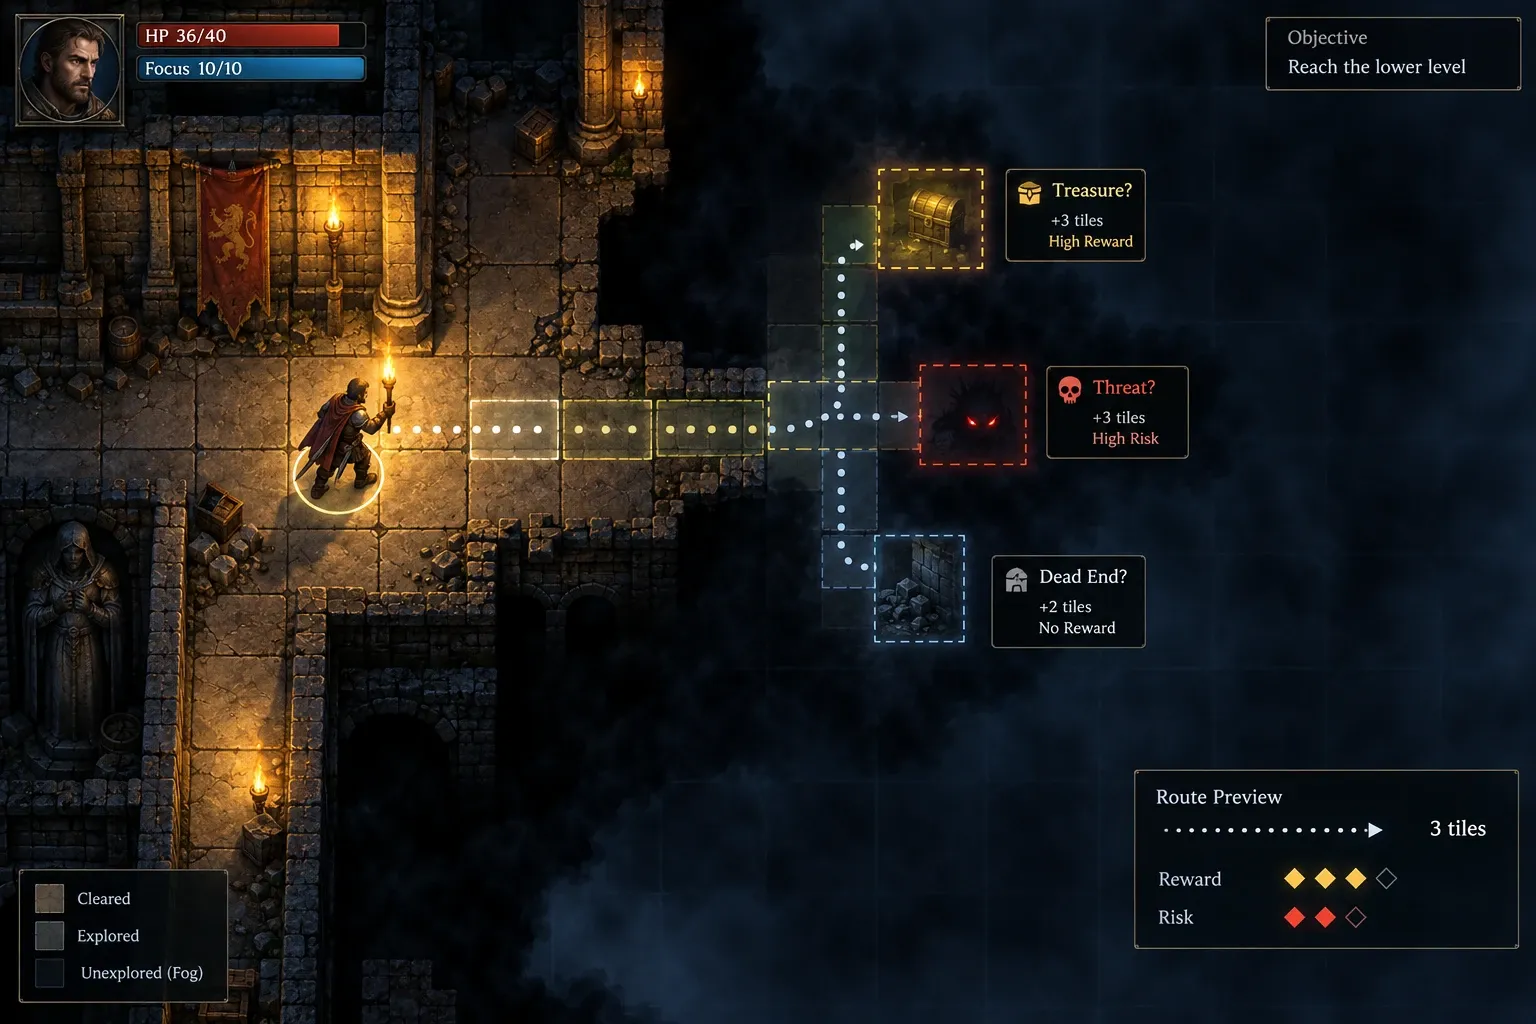
- 소리 및 진동 효과: 안개 너머 3타일 이내에 정예 몬스터나 보물상자가 있을 경우 물방울 소리, 쇠사슬 끄는 소리 등의 Ambient SFX 출력
- 장식 오브젝트(Doodads): 보물방 주변 복도에는 금화 조각이나 촛대가 배치되고 몬스터 둥지 주변에는 뼈와 혈흔 배치
- 기대치 제어 효과: 단서가 없는 막다른 골목의 보상 확률 를 낮추어 기대치를 빠르게 음수()로 전환
Step 2. 거리 가중 기회비용(Decay & Opportunity Cost) 부과
플레이어가 이미 탐험을 마친 경로를 다시 밟아 되돌아가는 행동(Backtracking)에 명확한 기회비용을 부과합니다.
- 자원 감쇠 함수 적용: 턴당 만복도 소모 또는 등불(Torch) 게이지 감소 시스템 도입
- 위험 인플레이션: 시간이 지날수록 미탐험 구역의 적들이 각성하거나 순찰 몬스터(Roaming Mob)가 스폰되는 스폰 레이트 가속
- 연속 탐색 콤보 보너스: 이전 턴에 새로운 타일을 연속해서 밝힐 때만 증가하고 이미 밝혀진 타일을 밟으면 초기화되는 ‘탐색 연쇄 버프’ 부여
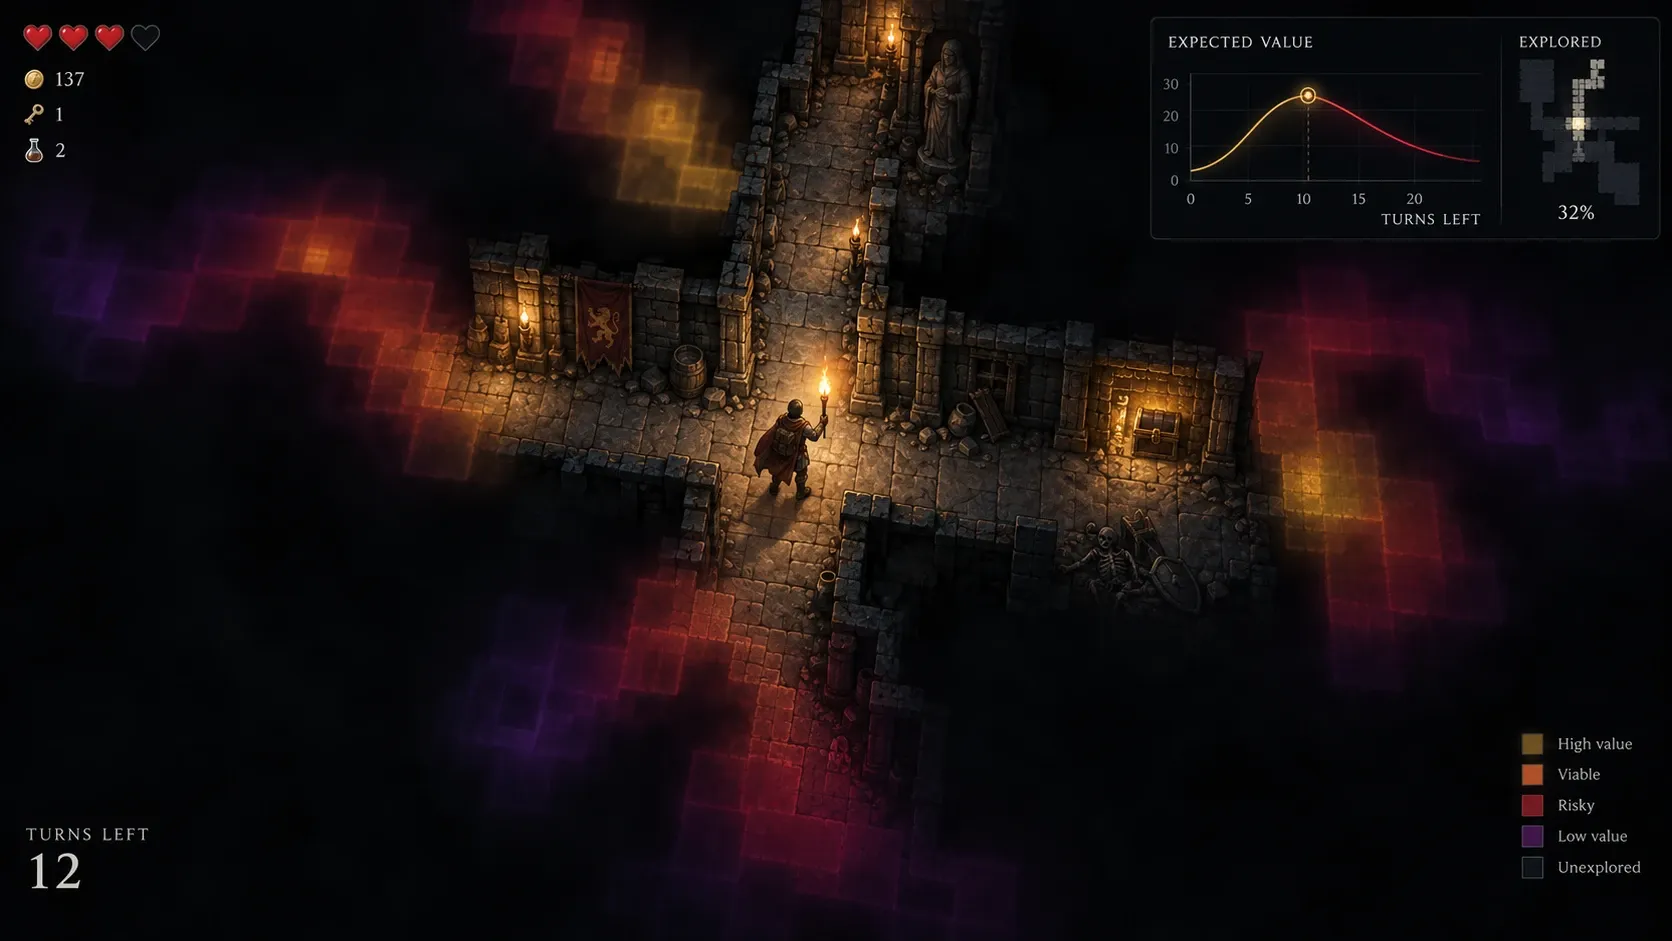
위 수식에서 는 거리 감쇠 계수이며 는 현재 플레이어 위치로부터의 맨해튼 거리(Manhattan Distance)입니다. 거리가 멀어질수록 타일의 실질적 가치가 지수함수적으로 감소합니다.
Step 3. 층 클리어 랭크 및 스피드런 보너스 연계
미탐험 구역을 포기하고 빠르게 층을 통과했을 때 얻는 외적 보상(Floor Clear Bonus)을 설계하여 미탐험 타일의 기대치와 상호 경합하도록 만듭니다.
- 남은 자원 보전 보너스: 횃불 게이지 잔여량, 던전 붕괴 타이머 잔여 시간에 비례한 추가 경험치 및 골드 정산
- 선택적 스킵 보상: 특정 층에서 70% 이하의 타일만 밝히고 출구에 도달할 경우, 다음 층 시작 시 ‘정찰 스크롤’ 또는 상점 할인 쿠폰 지급
그리드 맵 기대치 히트맵 계산 시뮬레이션
던전 내 각 타일의 기대 가치를 계산하고 플레이어가 탐색을 지속할지 판단하는 알고리즘 예제(C# 기반)입니다.
using System;
using UnityEngine;

public class ExplorationEVCalculator
{
    // 타일별 기본 보상/위협 파라미터
    public struct TileMetadata
    {
        public bool IsRevealed;
        public float RewardProbability; // 단서(Breadcrumb) 반영 확률
        public float RewardValue;
        public float ThreatProbability;
        public float ThreatCost;
    }

    public float CalculateTileEV(
        Vector2Int playerPos,
        Vector2Int targetPos,
        TileMetadata tile,
        float costPerTurn,
        float decayLambda)
    {
        if (tile.IsRevealed)
            return 0f; // 이미 밝혀진 타일의 추가 탐색 가치는 0

        // 맨해튼 거리 계산
        int distance = Math.Abs(playerPos.x - targetPos.x) + Math.Abs(playerPos.y - targetPos.y);

        // 1. 기초 보상 및 위험 기대치 산출
        float expectedReward = tile.RewardProbability * tile.RewardValue;
        float expectedThreat = tile.ThreatProbability * tile.ThreatCost;

        // 2. 거리 감쇠 적용 (Exponential Decay)
        float decayedReward = expectedReward * Mathf.Exp(-decayLambda * distance);

        // 3. 이동 소모 비용 산출
        float totalTravelCost = distance * costPerTurn;

        // 4. 순 기대 가치(Net Expected Value) 반환
        float netEV = (decayedReward - expectedThreat) - totalTravelCost;
        return netEV;
    }

    // 맵 전체에서 탐색할 만한 타일(+EV)이 존재하는지 평가
    public bool ShouldContinueExploration(
        Vector2Int playerPos,
        TileMetadata[,] grid,
        int width,
        int height,
        float costPerTurn,
        float decayLambda)
    {
        float maxEV = float.MinValue;

        for (int x = 0; x < width; x++)
        {
            for (int y = 0; y < height; y++)
            {
                if (!grid[x, y].IsRevealed)
                {
                    float ev = CalculateTileEV(playerPos, new Vector2Int(x, y), grid[x, y], costPerTurn, decayLambda);
                    if (ev > maxEV)
                        maxEV = ev;
                }
            }
        }

        // 최대 기대치가 0 이하이면 즉시 다음 층으로 내려가는 것이 최적 전략
        return maxEV > 0f;
    }
}
자주 묻는 질문 (FAQ)
Q1. 식량(Hunger)이나 턴 제한 시스템이 없는 캐주얼 게임에서는 어떻게 전수 탐색을 억제하나요?
식량 같은 하드 자원 제약이 없다면 인벤토리 슬롯 제한과 포탈/웨이포인트 편의성 차등을 활용할 수 있습니다. 가방이 가득 찬 상태에서는 추가 아이템을 주워도 가치가 급감()하므로 자연스럽게 탐색을 멈추게 됩니다. 또한 층을 내려갈 때마다 누적되는 ‘던전 오염도(스피드 비례 보너스)’ 시스템을 통해 클리어 랭크를 차등 지급하는 소프트 제약을 권장합니다.
Q2. 안개 너머의 단서(Breadcrumbs)를 너무 많이 주면 안개의 긴장감이 사라지지 않나요?
단서는 확정 정보가 아닌 확률의 왜곡(Probability Skewing) 형태로 제공해야 합니다. 예를 들어 ‘반짝이는 빛’이 고가치 보물상자일 확률을 70%, 보물상자로 위장한 미믹(Mimic)일 확률을 30%로 설정하면 플레이어는 탐색 여부를 두고 리스크-리턴 베팅을 하게 됩니다. 단순 정답을 알려주는 것이 아니라 계산 가능한 딜레마를 제공하는 것이 핵심입니다.
Q3. 절차적 생성(PCG) 맵에서 막다른 골목(Dead End)의 탐색 피로도는 어떻게 완화하나요?
던전 레이아웃 생성 시 깊은 막다른 골목(길이 5타일 이상)의 끝에는 반드시 높은 가치의 보상(황금 상자, 제단, 숏컷 레버)을 확정 스폰시키는 보상 배치 보정 규칙(Guaranteed Dead-End Compensation)을 적용해야 합니다. 막다른 길에 도달했을 때 ‘시간을 낭비했다’는 불쾌감 대신 ‘위험을 감수하고 찾아온 보람’을 제공해야 탐색 동기가 유지됩니다.
요약: 의미 있는 탐색은 명확한 기회비용에서 나온다
전장의 안개(Fog of War)는 단순한 시야 차단 메카닉이 아니라 플레이어에게 불확실성 속에서 자원을 베팅하게 만드는 의사결정 엔진입니다.
- 미탐험 타일의 기대치()가 거리와 잔여 자원에 따라 감소하도록 수식 모델을 구축하십시오.
- 단서(Breadcrumbs)를 통해 플레이어가 논리적으로 경로를 추론할 수 있는 단초를 제공하십시오.
- 탐색을 중단하고 출구로 직행했을 때 얻는 기회 이익을 명확히 보장하여 전수 탐색의 강박에서 플레이어를 해방시키십시오.